Banding AFA
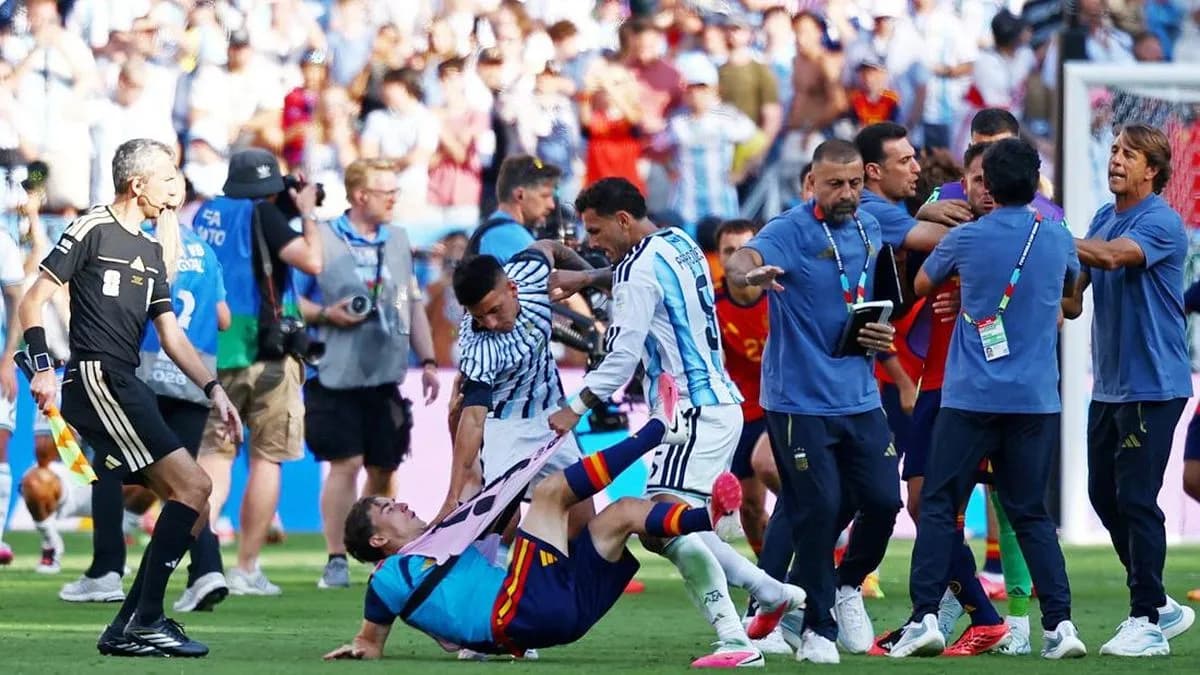
AFA Ajukan Banding ke CAS atas Sanksi Paredes
47 menit yang lalu
Tangan robotik ini dirancang menjangkau ruang sempit dan bergerak di berbagai permukaan tanpa kamera.
Terbit · 1 min read
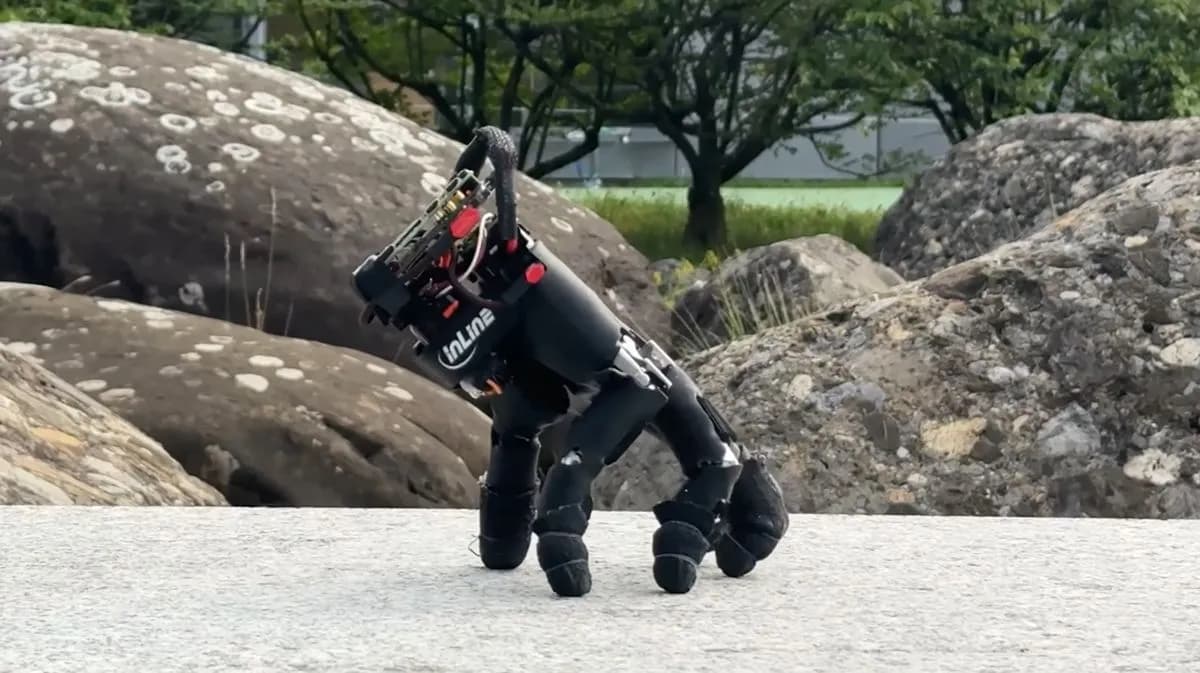
Peneliti di laboratorium robotika ETH Zurich, Swiss, mengembangkan tangan robotik yang dapat bergerak merayap untuk menjangkau area yang sulit dimasuki tubuh robot. Menurut laporan CNN Indonesia, pengembangan ini mengeksplorasi cara memberi kemampuan gerak pada tangan robot yang tersedia secara komersial.
Dalam demonstrasi yang dilaporkan CNN Indonesia, robot merayap di 14 jenis permukaan, termasuk lantai kayu, logam, rumput, dan kerikil. Tanggal demonstrasi tidak disebutkan dalam laporan.
Operator mengendalikan gerakan menggunakan pengontrol, sementara perangkat lunak internal mengatur koordinasi jari dan keseimbangan tanpa bantuan kamera. Robot mencatat kecepatan rata-rata 9,3 sentimeter per detik dalam 21 percobaan.
Menurut laporan Science Alert, pakar robotika Robert Katzschmann mengatakan rancangan itu ditujukan agar tangan robot dapat masuk ke ruang yang tidak bisa dimasuki badan robot, lalu ditarik kembali setelah tugas selesai.
Peneliti doktoral Amirhossein Kazemipour, penulis utama penelitian, mengatakan gerakan merayap robot tampak canggung karena ukuran jari-jari robot disesuaikan dengan jari manusia yang panjangnya berbeda. Ia juga menjelaskan bahwa tangan itu perlu menjaga keseimbangan saat berinteraksi dengan objek.
Penelitian tersebut diterbitkan sebagai pracetak di arXiv. Laporan CNN Indonesia menyebut penelitian ini berupaya menanamkan kemampuan gerak pada tangan robot komersial tanpa merancang ulang jari-jarinya.
Peneliti menargetkan tangan robot dapat melepaskan diri secara otomatis dari robot yang lebih besar dan menyambung kembali. Untuk saat ini, tangan tersebut telah mempelajari sejumlah gerakan yang diperlukan agar dapat beroperasi terpisah dari lengan utamanya.
Dalam jangka panjang, peneliti ingin tangan robot dapat dikirim ke ruang terbatas untuk menjalankan tugas tertentu. Laporan CNN Indonesia tidak merinci jenis tugas yang akan dilakukan.